
 Pressemeldungen September 2026 Klagenfurter Weingarten wird zum Testgelände für autonome Roboter
Klagenfurter Weingarten wird zum Testgelände für autonome Roboter
Im Weingut „Auf der Leiten“ in Klagenfurt erforscht das JOANNEUM RESEARCH, wie autonome Roboter trotz saisonaler Veränderungen zuverlässig navigieren können. Dafür entsteht im Projekt SEASON-Twin ein digitaler Zwilling des Weinguts.
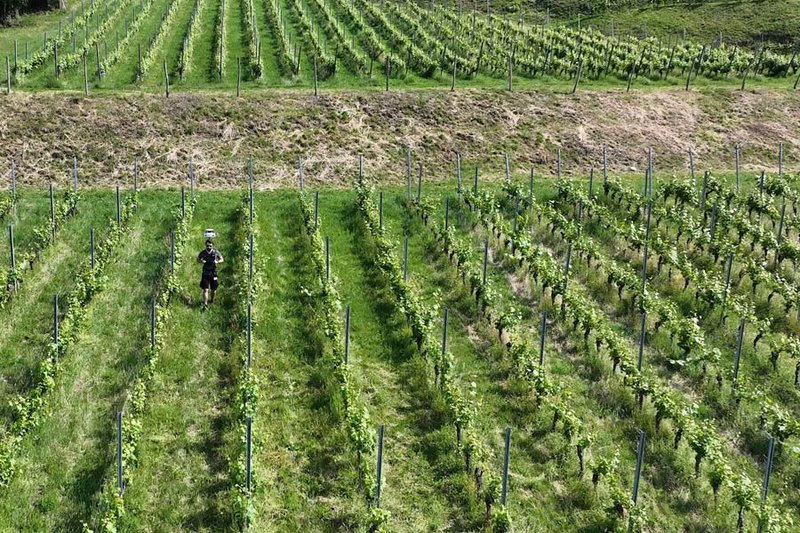
Autonome Roboter können den Weinbau beispielsweise beim gezielten Besprühen der Reben, bei Mäharbeiten, beim Pflanzenmonitoring oder bei der Ernte unterstützen. Dabei müssen sie entlang vorgegebener Reihen und Pfade fahren. Das ist im Freien eine besondere Herausforderung, weil sich Vegetation, Untergrund und Sichtverhältnisse im Laufe des Jahres verändern.
Genau das wird derzeit im Weingut „Auf der Leiten“ in Klagenfurt untersucht. Im FFG-Projekt SEASON-Twin entwickelt das JOANNEUM RESEARCH einen digitalen Zwilling des Weinguts. Projektpartner sind die ARTI Robots GmbH und die Alpenspirit GmbH.
Klagenfurter Weingarten wird zu verschiedenen Jahreszeiten vermessen
Markus Tauchhammer und das Team des Digital Twin Lab waren bereits mehrfach im Weingarten unterwegs. Mit LiDAR-Rucksacksystemen und 360-Grad-Kameras wird die Umgebung zu unterschiedlichen Jahreszeiten erfasst. Weitere Aufnahmen, darunter eine Erhebung im Winter, sind geplant.
„LiDAR steht für ‘Light Detection and Ranging’. Dabei werden die Abstände zu Objekten mithilfe von Laserimpulsen gemessen. Aus Millionen einzelner Messpunkte entstehen dreidimensionale sogenannte Punktwolken, die die Geometrie der Umgebung detailliert wiedergeben“, erklärt Tauchhammer.
So entsteht schrittweise ein Datensatz, mit dem Veränderungen im Weingarten über das gesamte Jahr hinweg verglichen werden können. Untersucht wird unter anderem, welche Merkmale der Umgebung stabil bleiben und welche sich saisonal verändern.
Roboter sollen sich an Veränderungen im Weingarten anpassen
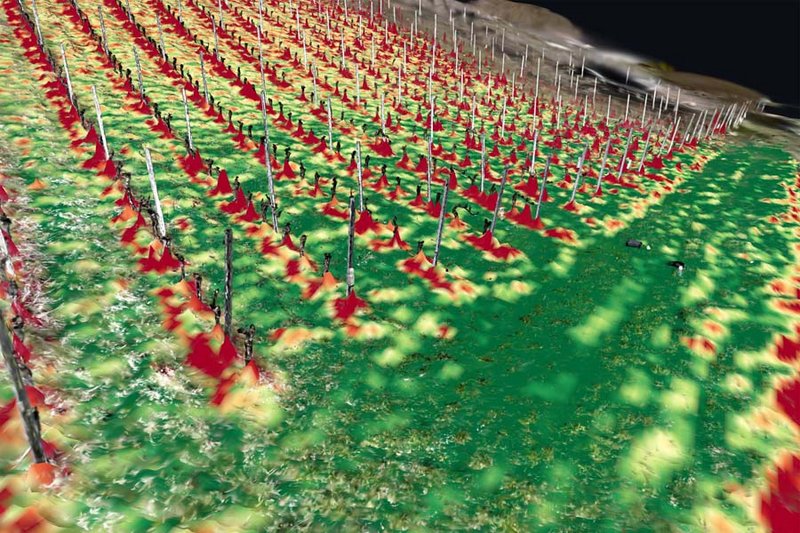
Der digitale Zwilling soll für Simulationen genutzt werden. Dabei wird untersucht, wie Roboter damit umgehen können, wenn etwa Pflanzen wachsen, sich der Untergrund verändert oder andere Sichtverhältnisse herrschen. Solche Veränderungen können dazu führen, dass gespeicherte Karten und aktuelle Sensordaten nicht mehr vollständig übereinstimmen.
„Autonome Navigation im Freien ist besonders anspruchsvoll, weil ein Roboter nie mit einer vollständig bekannten und unveränderlichen Umgebung arbeitet. Unser Ziel ist deshalb, Unsicherheiten nicht erst dann zu behandeln, wenn sie zu einem Problem werden, sondern ihre Auswirkungen bereits bei der Navigation systematisch einzubeziehen. Damit sollen Lokalisierung und Pfadplanung robuster gegenüber saisonalen und umweltbedingten Abweichungen werden“, sagt Benjamin Breiling, Projektleiter seitens JOANNEUM RESEARCH ROBOTICS.
Die entwickelten Methoden werden schließlich in ein bestehendes autonomes Navigationssystem von ARTI integriert und bei realen Fahrten getestet. Die Erkenntnisse sind nicht nur für den Weinbau gedacht. Sie können auch für autonome Systeme in der Landwirtschaft, Forstwirtschaft und im Umweltmonitoring relevant sein.
Fotos: Joanneum Research
„Heavens Angels“ laden zur Motorrad-Charity-Ausfahrt

Die Motorradfreunde der Pfarre St. Theresia laden am Samstag, 19. September, zu einer Charity-Ausfahrt ein. Treffpunkt ist um 10 Uhr bei der Kirche…
Weingarten wird Testgelände für autonome Roboter
Im Weingut „Auf der Leiten“ in Klagenfurt erforscht das JOANNEUM RESEARCH, wie autonome Roboter trotz saisonaler Veränderungen zuverlässig navigieren…
Eine Woche gratis Busfahren in Klagenfurt
Von 16. bis 22. September heißt es im Rahmen der Kärntner Umsteigertage: einsteigen und kostenlos mit den Stadtbussen in Klagenfurt mitfahren. Die KMG…
Klinikum Klagenfurt: Zusatz „am Wörthersee“ fällt weg

Das Klinikum Klagenfurt trägt künftig seinen Namen ohne den Zusatz „am Wörthersee“. Gleichzeitig benennt die KABEG auch ihre Standorte in Villach,…